연구
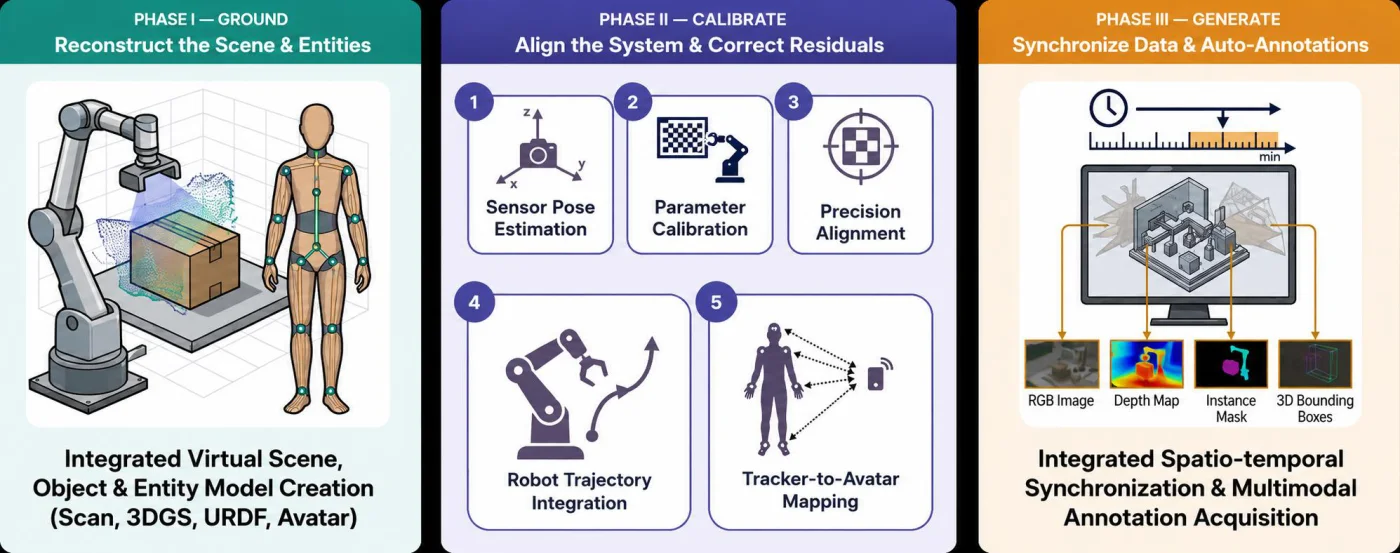
디지털 트윈 · 합성 데이터
수집할 수 없다면, 만들어낸다 — 다만 측정할 수 있는 값을 기준으로. 현실에서 측정한 값에 Unity 디지털 트윈을 고정해, 물리·렌더링·센서 시뮬레이션·정답 label이 같은 시뮬레이션 시간축을 공유하게 합니다.
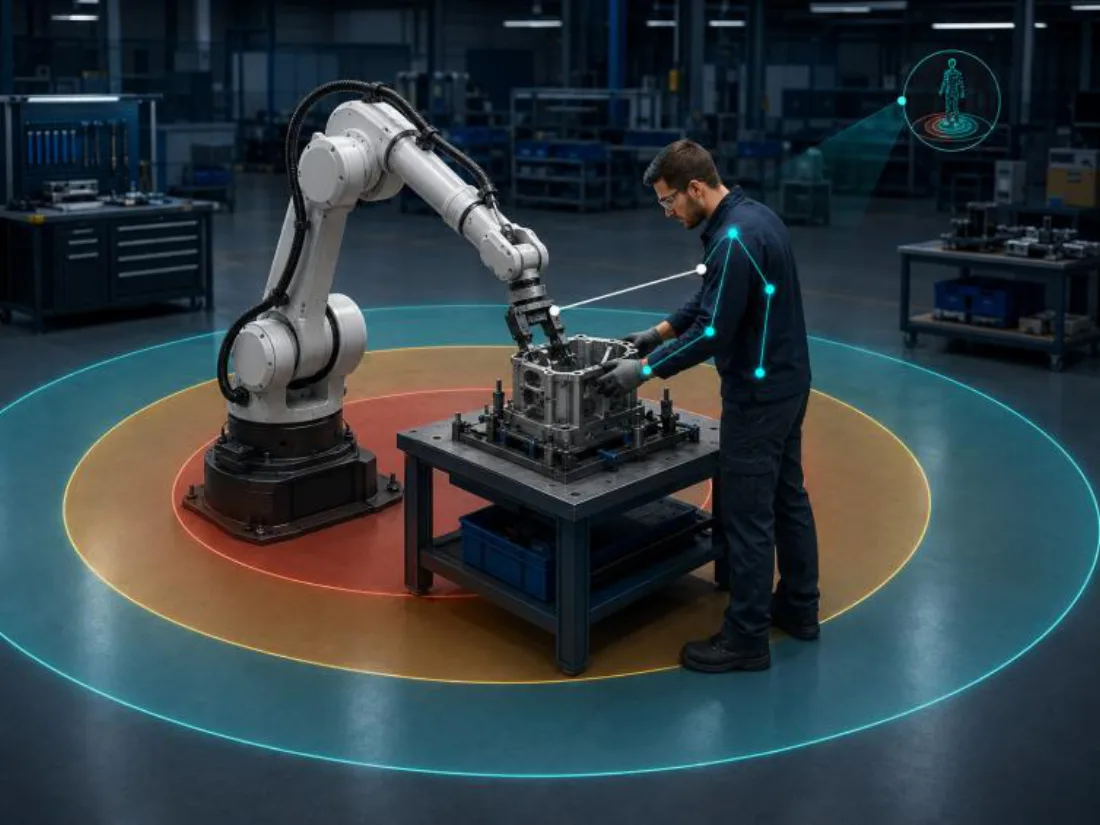
인간–로봇 협업(HRC)
작업자가 로봇에 접근하고, 몸의 일부가 가려지고, 안전영역을 넘나드는 장면 — 저희에게 필요한 데이터는 공개된 형태로 거의 존재하지 않습니다. 실측 기준 벤치마크와, 근접도·자세 정답을 생성하는 보정된 파이프라인으로 그 자리를 채웁니다.
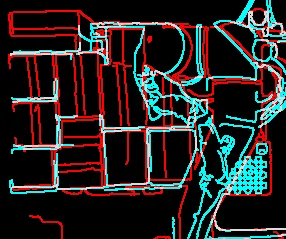
Real-to-Sim
트윈을 만들었지만, 여전히 맞지 않았습니다. 카메라와 정답에 남은 간극을 하나씩 찾아 닫습니다 — Ground, Calibrate, Generate.
제조 AI
물류, 주조, 전기차 조립 라인을 위한 디지털 트윈 — 더 넓은 포트폴리오가 이어집니다.