Industrial HRC-Bench
산업 현장 인간–로봇 협업을 위한 실측 기준 데이터셋. KTL 로봇시험인증센터에서 촬영.
2시나리오 — 팔레타이징, 표면 검사
17에피소드 — HRC 9, 로봇 단독 8
100K+프레임 (약 83분)
20 FPS이종 센서 동기화 수집
LiDAR, RGB-D, 모션캡처, 로봇 상태 정보, 360도 영상을 동시에 기록했습니다.
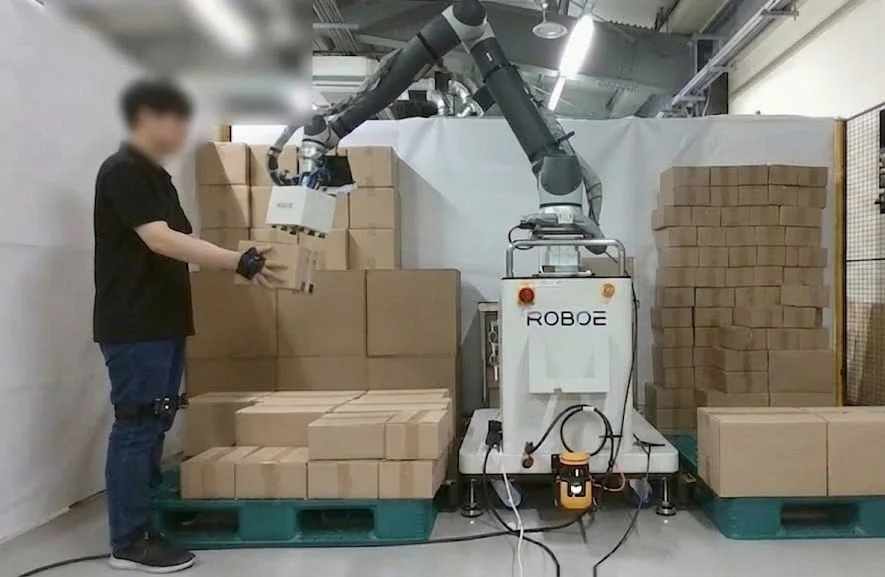
Testbed
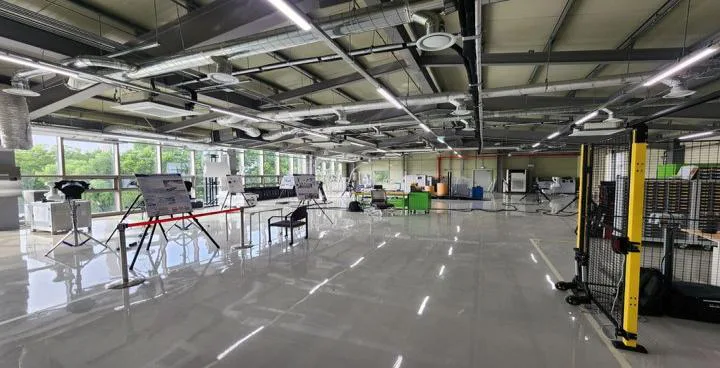
Access & License
공개 방식·라이선스 — 추후 안내.
Citation
—
프로젝트 팀: 원홍인 · 하승엽 · 황재훈 · 서예찬 · 차승민(연구인턴)